Systèmes d'exploitation et processus
Prérequis : notions de base en Python, utilisation élémentaire d’un terminal Linux
À l’issue de ce chapitre, vous saurez :
- distinguer un programme d’un processus et décrire les différents états d’un processus ;
- utiliser les commandes Linux de gestion des processus (
ps,top,kill) ; - comparer les politiques d’ordonnancement (FIFO, SJF, tourniquet) et calculer les temps d’attente et de séjour ;
- expliquer les problèmes de concurrence (accès concurrent, interblocage) et les conditions de Coffman ;
- utiliser les threads et les verrous en Python pour gérer l’accès concurrent.
Le système d’exploitation
Un système d’exploitation (OS, Operating System) est le logiciel fondamental qui fait le lien entre le matériel (processeur, mémoire, disque) et les programmes de l’utilisateur. Parmi ses fonctions principales : la gestion des processus, la gestion des fichiers, la gestion de la mémoire, la gestion des périphériques et la sécurisation du système.
Dans ce chapitre, nous nous intéressons à la gestion des processus : comment le système crée, organise et fait cohabiter les programmes en cours d’exécution.
Programme et processus
Un programme est un fichier stocké sur le disque. C’est une description statique : un ensemble d’instructions qui ne fait rien tant qu’il n’est pas lancé.
Un processus est ce qui se passe quand on exécute ce programme. C’est une entité dynamique : le programme en cours d’exécution, avec ses données, son état d’avancement et ses ressources.
Programme et processus (suite)
Analogie. Un programme, c’est une recette de cuisine écrite dans un livre. Un processus, c’est une personne en train de réaliser cette recette, avec ses ingrédients devant elle et un état d’avancement propre. Plusieurs personnes peuvent réaliser la même recette en parallèle : chacune constitue un processus distinct.
Cette distinction est essentielle, car elle permet de désigner chaque tâche individuellement (même si plusieurs exécutent le même programme) et d’agir sur chacune de façon indépendante : en mettre une en pause, en terminer une autre, gérer des priorités.
Anatomie d’un processus
Identifiants
Pour gérer chaque processus, le système lui attribue :
- un PID (Process IDentification) : numéro unique du processus ;
- un PPID (Parent PID) : le PID du processus qui l’a créé (son « père ») ;
- un UID (User IDentification) : l’identifiant de l’utilisateur qui l’a lancé.
Un processus peut en créer d’autres : on parle de processus fils. Certains processus fonctionnent en permanence en arrière-plan dès le démarrage de la machine : ce sont les services (Windows) ou les daemons (Linux).
Espace mémoire
Le système alloue à chaque processus un espace en mémoire virtuelle contenant :
- le code du programme à exécuter ;
- les variables globales ;
- une pile (paramètres de fonctions, variables locales, résultats) ;
- une réserve de mémoire pour les bibliothèques ;
- le contexte d’exécution : une copie de l’état de tous les registres du processeur.
Changement de contexte
Quand un processus est interrompu pour laisser la place à un autre, le système sauvegarde son contexte en mémoire. Quand il reprend la main, le contexte est restauré dans les registres du processeur et l’exécution reprend exactement là où elle s’était arrêtée.
Ces changements de contexte sont très rapides (de l’ordre de la microseconde), ce qui donne à l’utilisateur l’impression que tous les programmes s’exécutent simultanément. C’est le pseudo-parallélisme. Avec un processeur multi-cœurs, certains processus peuvent aussi s’exécuter en vrai parallèle.
Cycle de vie d’un processus
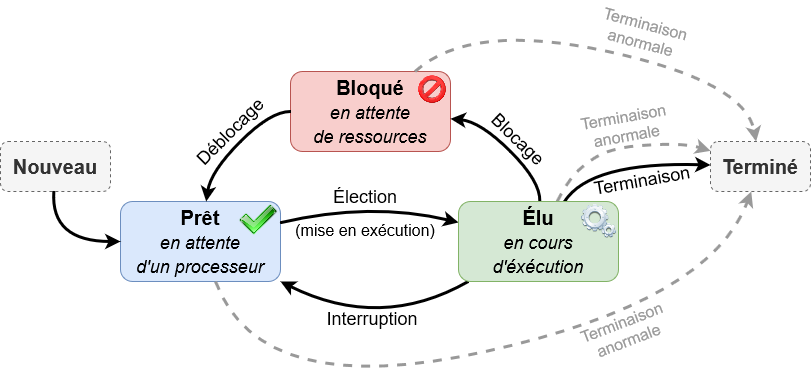
Au cours de son existence, un processus passe par plusieurs états :
- nouveau : vient d’être créé ;
- prêt : attend son tour pour accéder au processeur ;
- élu : en cours d’exécution sur le processeur ;
- bloqué : en attente d’une ressource (saisie clavier, lecture disque…) ;
- terminé : exécution achevée.
Cycle de vie d’un processus (suite)
Les transitions entre ces états suivent une logique précise :
- Un processus est créé → il passe à l’état prêt.
- L’ordonnanceur lui donne accès au processeur → il passe à l’état élu.
- S’il a besoin d’une ressource non disponible → il passe à l’état bloqué (le processeur ne doit pas attendre).
- La ressource devient disponible → il repasse à l’état prêt (car entre-temps, un autre processus occupe le processeur).
- Un processus ne peut terminer que depuis l’état élu.
L’ordonnanceur peut aussi préempter (interrompre) un processus élu pour donner la main à un autre : le processus interrompu repasse alors de élu à prêt.
Cycle de vie d’un processus (suite)
Vérifiez votre compréhension
- Un processus en état « prêt » utilise-t-il le processeur ?
Réponse
Non. Un processus prêt est chargé en mémoire et attend que l'ordonnanceur lui attribue le processeur. Seul le processus élu utilise le processeur. - Quel événement fait passer un processus de « élu » à « bloqué » ?
Réponse
Une demande d'entrée/sortie (lecture disque, attente réseau, saisie clavier…). Le processus ne peut pas continuer tant que l'opération n'est pas terminée. - Si on lance le même programme trois fois, combien de processus sont créés ?
Réponse
Trois processus distincts, chacun avec son propre PID et son propre espace mémoire, même s'ils exécutent le même code.
Observer les processus sous Linux
Les commandes essentielles
| Commande | Rôle |
|---|---|
ps -ef |
Tous les processus avec détails (UID, PID, PPID…) |
ps aux |
Tous les processus avec utilisation mémoire et CPU |
ps -eo pid,ppid,stat,command |
Colonnes personnalisées |
pstree |
Processus sous forme d’arbre (relations père-fils) |
top |
Suivi en temps réel (classé par % CPU) |
pidof <nom> |
PID d’un processus par son nom |
kill <PID> |
Envoyer un signal de terminaison |
killall <nom> |
Terminer tous les processus d’un programme |
Activité pratique
Ouvrir un terminal et réaliser les manipulations suivantes.
Certaines commandes utilisent le symbole |, appelé tube : il envoie ce qu’affiche la commande de gauche à la commande de droite. Ainsi, head -20 ne garde que les 20 premières lignes reçues, et grep python3 ne garde que les lignes qui contiennent python3.
Étape 1 — observer les processus existants.
ps -eo pid,ppid,stat,comm | head -20
Activité pratique (suite)
Repérer le PID du processus init (ou systemd). Quel est son PPID ? Pourquoi ?
Étape 2 — lancer un processus et l’observer.
Dans un premier terminal, lancer :
python3 -c "import time; [time.sleep(1) for _ in range(60)]"
Dans un second terminal :
ps -ef | grep python3
Relever le PID et le PPID du processus Python. À quel processus père correspond ce PPID ?
Activité pratique (suite)
Étape 3 — visualiser l’arbre des processus.
pstree -p | head -30
Retrouver le processus Python lancé à l’étape 2. Identifier sa place dans l’arbre.
Étape 4 — terminer un processus.
kill <PID du processus Python>
Vérifier avec ps que le processus a bien disparu. Que se passe-t-il si on utilise kill -9 au lieu de kill ?
Créer un processus
Tout processus est créé par un autre processus, son père : le shell crée un processus pour chaque commande tapée, et le système lui attribue un nouveau PID. Depuis un programme Python, le module subprocess lance une commande dans un processus fils et attend sa fin ; le module os donne les identifiants.
import os
import subprocess

print(f"Je suis le processus {os.getpid()} créé par {os.getppid()}")
resultat = subprocess.run(["ls", "-l"], capture_output=True, text=True)
print(resultat.stdout)
Créer un processus (suite)
Dans un terminal, le caractère & lance une commande en arrière-plan et rend la main tout de suite : le shell affiche le PID du processus créé, que l’on retrouve avec ps et que l’on arrête avec kill.
sleep 300 &
[1] 4821
ps -o pid,ppid,stat,comm -p 4821
kill 4821
Lire la sortie de top
La commande top affiche en continu l’état du système et des processus, classés par consommation de processeur :
top - 10:42:07 up 3 days,  2:15,  2 users,  load average: 0.52, 0.38, 0.30
Tasks: 213 total,   1 running, 212 sleeping,   0 stopped,   0 zombie
%Cpu(s):  3.1 us,  1.0 sy,  0.0 ni, 95.6 id,  0.3 wa,  0.0 hi,  0.0 si,  0.0 st
MiB Mem :   7852.4 total,   2213.9 free,   3106.0 used,   2532.5 buff/cache

    PID USER      PR  NI    VIRT    RES    SHR S  %CPU  %MEM     TIME+ COMMAND
   4821 eleve     20   0  512340 184216  96520 S   2.7   2.3   1:12.45 firefox
   2210 eleve     20   0   38792  22140  16324 R   0.7   0.3   0:03.10 python3
      1 root      20   0  168540  13252   8420 S   0.0   0.2   0:04.62 systemd
Lire la sortie de top (suite)
- première ligne : heure, durée depuis le démarrage, nombre d’utilisateurs, charge moyenne sur 1, 5 et 15 minutes (nombre moyen de processus prêts ou en exécution) ;
Tasks: nombre de processus par état (en exécution, en attente, arrêtés, zombies) ;%Cpu(s): part du temps processeur passée en mode utilisateur (us), en mode noyau (sy), inactive (id) ou en attente d’entrées-sorties (wa) ;
Lire la sortie de top (suite)
Mem: mémoire totale, libre, utilisée et cache ;- puis, pour chaque processus :
PID, propriétaire, priorité (PR,NI), mémoire virtuelle et résidente (VIRT,RES), étatS(Ren exécution,Sen attente,Den attente d’entrée-sortie,Tarrêté,Zzombie), pourcentages de processeur et de mémoire, temps processeur cumulé et nom de la commande.
Dans top, la touche k suivie d’un PID envoie un signal à un processus, q quitte.
L’ordonnancement
Plusieurs processus peuvent être dans l’état prêt simultanément, mais un processeur (mono-cœur) ne peut en exécuter qu’un seul à la fois. Comment choisir lequel ? C’est le rôle de l’ordonnanceur (scheduler), qui décide de l’ordre de passage.
Politiques d’ordonnancement
- FIFO (First In, First Out) : premier arrivé, premier servi. Simple, mais un processus long bloque tous les suivants (effet de convoi).
- SJF (Shortest Job First) : le plus court d’abord. Optimal en temps d’attente moyen, mais il faut connaître à l’avance la durée de chaque processus, ce qui est rarement possible.
- Priorité : chaque processus reçoit un niveau de priorité. Risque : les processus de faible priorité peuvent ne jamais être élus (famine).
- Tourniquet (Round Robin) : chaque processus reçoit un quantum de temps fixe. S’il n’a pas terminé, il retourne en bout de file d’attente.
Grandeurs caractéristiques
Pour comparer les algorithmes, on mesure les grandeurs suivantes pour chaque processus :
| Grandeur | Définition |
|---|---|
| Temps d’arrivée | Instant où le processus entre dans la file d’attente |
| Durée | Nombre de quanta nécessaires à son exécution complète |
| Temps de terminaison | Instant où le processus achève son exécution |
| Temps de séjour | Temps de terminaison − temps d’arrivée |
| Temps d’attente | Temps de séjour − durée du processus |
Grandeurs caractéristiques (suite)
Le temps d’attente moyen permet de comparer globalement deux algorithmes.
Exemple avec SJF
Considérons cinq processus :
| Processus | P1 | P2 | P3 | P4 | P5 |
|---|---|---|---|---|---|
| Durée (quanta) | 3 | 6 | 4 | 2 | 1 |
| Temps d’arrivée | 0 | 1 | 4 | 6 | 7 |
Avec SJF, à chaque instant où le processeur se libère, on élit le processus prêt de plus courte durée. Chaque processus s’exécute entièrement sans interruption (SJF non préemptif).
Exemple avec SJF (suite)
Frise chronologique :
| 0–3 | 3–9 | 9–10 | 10–12 | 12–16 |
| P1 ✓ | P2 ✓ | P5 ✓ | P4 ✓ | P3 ✓ |
Exemple avec SJF (suite)
Résultats :
| Processus | P1 | P2 | P3 | P4 | P5 |
|---|---|---|---|---|---|
| Durée (quanta) | 3 | 6 | 4 | 2 | 1 |
| Temps d’arrivée | 0 | 1 | 4 | 6 | 7 |
| Temps de terminaison | 3 | 9 | 16 | 12 | 10 |
| Temps de séjour | 3 | 8 | 12 | 6 | 3 |
| Temps d’attente | 0 | 2 | 8 | 4 | 2 |
Temps d’attente moyen : \(\frac{0+2+8+4+2}{5} = 3{,}2\) quanta.
Exemple avec le tourniquet (Round Robin)
Reprenons les mêmes processus, avec un quantum de temps = 2.
L’ordonnanceur accorde 2 quanta à chaque processus. Si le processus n’a pas terminé à l’issue de son quantum, il retourne en bout de file d’attente. Un processus qui n’a besoin que d’un quantum (ou moins) libère le processeur avant la fin du quantum.
Exemple avec le tourniquet (Round Robin) (suite)
Principe de gestion de la file : lorsqu’un processus est préempté, les nouveaux processus arrivés pendant son exécution sont d’abord ajoutés à la file, puis le processus préempté est placé en bout de file. Un processus qui arrive à l’instant exact où un quantum se termine est lui aussi placé avant le processus préempté.
Frise chronologique :
| 0–2 | 2–4 | 4–5 | 5–7 | 7–9 | 9–11 | 11–12 | 12–14 | 14–16 |
| P1 | P2 | P1 ✓ | P3 | P2 | P4 ✓ | P5 ✓ | P3 ✓ | P2 ✓ |
Le symbole ✓ indique la terminaison du processus.
Exemple avec le tourniquet (Round Robin) (suite)
Résultats :
| Processus | P1 | P2 | P3 | P4 | P5 |
|---|---|---|---|---|---|
| Temps de terminaison | 5 | 16 | 14 | 11 | 12 |
| Temps de séjour | 5 | 15 | 10 | 5 | 5 |
| Temps d’attente | 2 | 9 | 6 | 3 | 4 |
Exemple avec le tourniquet (Round Robin) (suite)
Détail des calculs :
- P1 : terminaison = 5, séjour = 5 − 0 = 5, attente = 5 − 3 = 2
- P2 : terminaison = 16, séjour = 16 − 1 = 15, attente = 15 − 6 = 9
- P3 : terminaison = 14, séjour = 14 − 4 = 10, attente = 10 − 4 = 6
- P4 : terminaison = 11, séjour = 11 − 6 = 5, attente = 5 − 2 = 3
- P5 : terminaison = 12, séjour = 12 − 7 = 5, attente = 5 − 1 = 4
Temps d’attente moyen : \(\frac{2+9+6+3+4}{5} = 4{,}8\) quanta.
Comparaison et systèmes réels
Avec SJF, le temps d’attente moyen est de 3,2 quanta (meilleur), mais SJF suppose de connaître à l’avance la durée de chaque processus. Le tourniquet est plus équitable : chaque processus reçoit régulièrement un quantum de temps, ce qui évite la famine.
Comparaison et systèmes réels (suite)
En pratique, les systèmes d’exploitation modernes combinent tourniquet et priorités dynamiques. L’ordonnanceur de Linux, EEVDF (Earliest Eligible Virtual Deadline First), en service depuis la version 6.6 du noyau (2023) où il a remplacé CFS (Completely Fair Scheduler), attribue à chaque processus une part du processeur proportionnelle à son poids, puis élit celui qui a pris le plus de retard sur cette part. Les processus interactifs, qui dorment souvent, sont ainsi servis rapidement, et aucun processus n’est privé indéfiniment du processeur : il n’y a pas de famine.
Vérifiez votre compréhension
- Avec l’ordonnancement FIFO, un processus court arrivé en second attend la fin complète du premier. Quel est l’inconvénient majeur ?
Réponse
Le temps d'attente moyen peut être très élevé si un processus long bloque tous les autres (effet de convoi). - Dans le tourniquet (Round Robin), que se passe-t-il quand le quantum est très petit ?
Réponse
Le processeur passe beaucoup de temps à faire des changements de contexte plutôt qu'à exécuter les processus, ce qui dégrade les performances. - SJF est optimal en temps d’attente moyen, mais quel est son défaut pratique ?
Réponse
Il faut connaître à l'avance la durée de chaque processus, ce qui est rarement possible. De plus, les processus longs risquent la famine (attente indéfinie).
Problèmes de concurrence
Accès concurrent à une ressource partagée
Considérons un jeu multijoueur avec une variable globale nb_pions représentant le nombre de pions disponibles. Il ne reste qu’un seul pion et deux processus P1 et P2 (un par joueur) veulent en prendre un :
Accès concurrent à une ressource partagée (suite)
- P1 est élu, vérifie qu’il reste un pion (oui) et s’apprête à décrémenter
nb_pions. - Mais l’ordonnanceur interrompt P1 avant la décrémentation et élit P2.
- P2 vérifie aussi qu’il reste un pion (oui, car P1 n’a pas eu le temps de décrémenter) et prend le pion.
- P1 reprend et décrémente à son tour : les deux joueurs ont pris un pion alors qu’il n’y en avait qu’un.
C’est un problème d’accès concurrent (race condition). La solution consiste à protéger les sections critiques du code avec des verrous (mutex) : tant qu’un processus exécute la section critique, aucun autre ne peut y entrer.
Interblocage
Interblocage (suite)
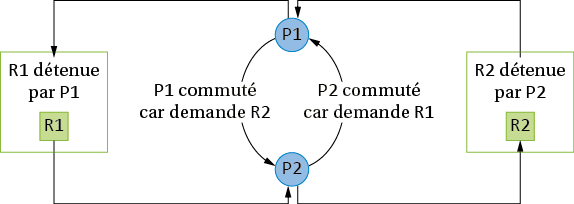
Considérons deux processus P1 et P2, et deux ressources R1 et R2, initialement libres.
- P1 est élu, demande et obtient R1. L’ordonnanceur le met en état prêt.
- P2 est élu, demande et obtient R2. Il poursuit son exécution.
- P2 demande R1, mais R1 est détenue par P1 → P2 passe à l’état bloqué.
- P1 est élu à nouveau. Avant de libérer R1, il demande R2, mais R2 est détenue par P2 → P1 passe à l’état bloqué.
Interblocage (suite)
Les deux processus sont bloqués, chacun attendant une ressource détenue par l’autre. C’est une situation d’interblocage (deadlock) : un cycle d’attente sans issue.
Interblocage (suite)
Conditions de Coffman
Edward Coffman a montré en 1971 que l’interblocage ne peut survenir que si quatre conditions sont réunies simultanément :
- Exclusion mutuelle : chaque ressource est soit libre, soit attribuée à un seul processus.
- Détention et attente : un processus qui détient déjà une ressource en demande une autre.
- Non-préemption : une ressource ne peut être retirée de force ; seul le processus qui la détient peut la libérer.
- Attente circulaire : il existe un cycle de processus, chacun attendant une ressource détenue par le suivant.
Conditions de Coffman (suite)
Si l’on supprime une seule de ces conditions, l’interblocage devient impossible. C’est le principe de la prévention. En pratique, certaines conditions sont plus faciles à supprimer que d’autres :
Conditions de Coffman (suite)
- Supprimer l’exclusion mutuelle : permettre à plusieurs processus d’utiliser la même ressource simultanément. C’est possible pour une imprimante (on met les documents dans une file d’impression), mais impossible pour un fichier en écriture ou un capteur physique. Cette condition est donc rarement supprimable.
- Supprimer la détention et attente : imposer qu’un processus demande toutes ses ressources en une seule fois avant de commencer. S’il ne peut pas toutes les obtenir, il n’en obtient aucune et réessaie plus tard. C’est simple à mettre en œuvre, mais peu efficace : un processus qui a besoin de R1 au début et de R2 beaucoup plus tard bloque R2 inutilement pendant tout ce temps.
Conditions de Coffman (suite)
- Supprimer la non-préemption : autoriser le système à retirer de force une ressource à un processus pour la donner à un autre. C’est faisable pour le processeur (c’est précisément ce que fait la préemption dans l’ordonnancement), mais très difficile pour d’autres ressources : on ne peut pas retirer une imprimante en pleine impression sans corrompre le document.
Conditions de Coffman (suite)
- Supprimer l’attente circulaire : numéroter toutes les ressources (R1 < R2 < R3) et obliger chaque processus à les demander dans l’ordre croissant de leur numéro. Exemple : P1 détient R3 et veut R1 ; P2 détient R1 et veut R3. Avec la règle, P1 aurait dû demander R1 avant R3 (car 1 < 3). La situation où P1 détient R3 en attendant R1 est donc interdite par construction : le cycle ne peut pas apparaître. Contrairement aux autres conditions, celle-ci n’oblige ni à gaspiller des ressources, ni à retirer de force une ressource en cours d’utilisation. C’est la méthode la plus utilisée en pratique : il suffit de fixer un ordre et de s’y tenir.
Conditions de Coffman (suite)
La détection est une autre approche : on laisse l’interblocage se produire, puis on l’identifie (en détectant un cycle dans le graphe d’allocation des ressources) et on le résout en terminant un des processus impliqués.
Threads
Pourquoi les threads ?
Nous avons vu que chaque processus possède son propre espace mémoire, isolé des autres. Cette isolation est un atout pour la sécurité, mais elle a un coût : quand deux processus ont besoin de collaborer (par exemple, un navigateur web qui télécharge une page tout en affichant une animation de chargement), la communication entre eux est lente et complexe.
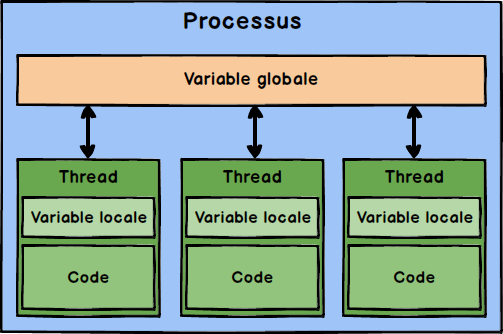
Les threads répondent à ce besoin : ils permettent à plusieurs tâches de s’exécuter au sein d’un même processus, en partageant directement les mêmes données, sans le surcoût de la communication inter-processus.
Processus et threads
Un thread (ou processus léger) est un fil d’exécution à l’intérieur d’un processus. Plusieurs threads d’un même processus partagent le même espace mémoire (variables globales, code) mais possèdent chacun leur propre pile d’exécution. Cette légèreté les rend très utiles, mais le partage de mémoire impose une synchronisation rigoureuse pour éviter les accès concurrents.
Processus et threads (suite)
| Processus | Thread | |
|---|---|---|
| Espace mémoire | Isolé | Partagé |
| Communication | Coûteuse (IPC) | Directe (variables partagées) |
| Création | Lourde | Légère |
| Risque | Faible (isolation) | Problèmes de synchronisation |
Processus et threads (suite)
Les threads en Python
En Python 3, le module threading permet de créer des threads. On instancie un objet Thread avec une fonction cible, puis on appelle start() :
Les threads en Python (suite)
import threading

def exemple():
    print('Test')

threads = []
for i in range(5):
    t = threading.Thread(target=exemple)
    threads.append(t)
    t.start()
Les threads en Python (suite)
Deux autres éléments servent dans la suite : t.join() attend que le thread t soit terminé avant de continuer, et threading.Thread(target=f, args=(300,)) crée un thread qui exécutera f(300) (le paramètre args est un tuple, d’où la virgule après 300).
Complément hors programme. Les threads et les verrous ne sont pas exigibles au baccalauréat ; ils illustrent concrètement la notion d’accès concurrent.
Illustration d’un accès concurrent
Le programme suivant lance 10 threads qui incrémentent chacun un compteur partagé 10 000 fois. On s’attend à obtenir 100 000 à la fin.
Illustration d’un accès concurrent (suite)
import threading
import time

compteur = 0

def incrementer():
    global compteur
    for _ in range(10_000):
        valeur = compteur
        time.sleep(0)          # rend la main à un autre thread
        compteur = valeur + 1

threads = []
for _ in range(10):
    t = threading.Thread(target=incrementer)
    threads.append(t)
    t.start()

for t in threads:
    t.join()

print(f"Résultat : {compteur}")
Illustration d’un accès concurrent (suite)
En exécutant ce programme plusieurs fois, le résultat est très inférieur à 100 000 (souvent autour de 10 000). C’est une race condition : deux threads lisent la même valeur, l’incrémentent chacun de leur côté, puis écrivent le même résultat — une incrémentation est « perdue ».
Illustration d’un accès concurrent (suite)
Solution avec un verrou (Lock) :
import threading
import time

compteur = 0
verrou = threading.Lock()

def incrementer():
    global compteur
    for _ in range(10_000):
        with verrou:
            valeur = compteur
            time.sleep(0)
            compteur = valeur + 1

threads = []
for _ in range(10):
    t = threading.Thread(target=incrementer)
    threads.append(t)
    t.start()

for t in threads:
    t.join()

print(f"Résultat : {compteur}")
Illustration d’un accès concurrent (suite)
Avec le verrou, un seul thread à la fois peut exécuter les trois lignes du bloc with verrou (lecture du compteur, pause, écriture). Le résultat est toujours exactement 100 000.
Exercices d’application
Exercice 1 — États et transitions
- Donner les cinq états possibles d’un processus.
- Un processus est dans l’état élu. Il effectue une demande de lecture sur le disque dur. Dans quel état passe-t-il ? Pourquoi ?
- La lecture est terminée, mais un autre processus est en cours d’exécution. Dans quel état se trouve notre processus ? Quel événement lui permettra de repasser à l’état élu ?
- Un processus dans l’état prêt peut-il passer directement à l’état bloqué ? Justifier.
Exercices d’application (suite)
Exercice 2 — Ordonnancement FIFO
Trois processus arrivent dans l’ordre suivant :
| Processus | P1 | P2 | P3 |
|---|---|---|---|
| Durée (quanta) | 5 | 3 | 2 |
| Temps d’arrivée | 0 | 1 | 3 |
- Dessiner le diagramme de Gantt pour l’ordonnancement FIFO (premier arrivé, premier servi).
- Compléter le tableau :
Exercices d’application (suite)
| Processus | P1 | P2 | P3 |
|---|---|---|---|
| Temps de terminaison | |||
| Temps de séjour | |||
| Temps d’attente |
- Calculer le temps d’attente moyen.
Exercice 3 — Ordonnancement Round Robin
On reprend les mêmes processus, avec un quantum de temps = 2.
Exercices d’application (suite)
- Dérouler l’ordonnancement pas à pas en indiquant, à chaque instant, le processus élu et l’état de la file d’attente.
- Compléter le tableau des résultats (temps de terminaison, séjour, attente).
- Calculer le temps d’attente moyen et comparer avec le résultat FIFO de l’exercice 2.
- Un des deux algorithmes favorise-t-il un processus en particulier ? Lequel et pourquoi ?
Exercice 4 — Interblocage
Trois processus P1, P2 et P3 utilisent trois ressources R1, R2 et R3. Le tableau ci-dessous indique l’ordre dans lequel chaque processus demande ses ressources :
Exercices d’application (suite)
| 1re demande | 2e demande | |
|---|---|---|
| P1 | R1 | R2 |
| P2 | R2 | R3 |
| P3 | R3 | R1 |
Exercices d’application (suite)
- Expliquer, pas à pas, comment un interblocage peut se produire si chaque processus obtient sa première ressource puis demande la seconde.
- Parmi les quatre conditions de Coffman, identifier celles qui sont vérifiées dans ce scénario.
- Proposer une modification de l’ordre de demande des ressources pour l’un des processus qui empêcherait l’interblocage. Expliquer quelle condition de Coffman est supprimée.
Exercice 5 — Threads et accès concurrent
Exercices d’application (suite)
On considère le programme Python suivant :
import threading

solde = 1000

def retirer(montant):
    global solde
    if solde >= montant:
        solde = solde - montant

threads = []
for _ in range(5):
    t = threading.Thread(target=retirer, args=(300,))
    threads.append(t)
    t.start()

for t in threads:
    t.join()

print(solde)
Exercices d’application (suite)
- Si les threads s’exécutaient l’un après l’autre (séquentiellement), quelle serait la valeur finale de
solde? Justifier. - En exécution concurrente, est-il possible que
soldedevienne négatif ? Expliquer le scénario précis qui mène à ce résultat en utilisant les notions d’état élu et de préemption. - Réécrire la fonction
retireren utilisant unthreading.Lock()pour empêcher ce problème.
L'essentiel à retenir
- Un processus est une instance en cours d’exécution d’un programme, avec son propre PID, son espace mémoire et ses états (prêt, élu, bloqué, terminé).
- L’ordonnanceur du système d’exploitation décide quel processus obtient le processeur ; les principales politiques sont FIFO, SJF et le tourniquet (Round Robin).
L'essentiel à retenir (suite)
- L’accès concurrent à une ressource partagée peut provoquer des résultats imprévisibles (race condition) ; on protège les sections critiques avec des verrous (mutex).
- L’interblocage survient quand plusieurs processus s’attendent mutuellement ; il nécessite la réunion simultanée des quatre conditions de Coffman.
- Les threads partagent le même espace mémoire au sein d’un processus, ce qui les rend légers mais vulnérables aux problèmes de concurrence.